具身智能机器人
柔性装配、柔性上下料与质量巡检的一体化物理执行
覆盖柔性装配、柔性上下料与质量巡检等场景的具身智能机器人体系,以力觉反馈、三维视觉识别与感知融合,将 AI 能力注入物理世界的装配、搬运与质检执行环节。
产品概述
具身智能机器人
深业智形 · 物理世界的感知与执行单元
以视觉与力觉融合的具身智能机器人替代重复性、高精度的物理作业:柔性装配机器人应对公差与接触瞬态,柔性上下料机器人将搬运与在线视觉检验合为一体,质量巡检机器人以移动载体延伸检测覆盖。
以力觉与视觉融合,让装配、搬运与质检「看得见、摸得准」。
传统自动化执行的挑战
- ✕公差与接触瞬态导致装配失败与损伤
- ✕依赖人工经验与固定工装,换型成本高
- ✕上下料与质检分属不同工位,节拍难匹配
- ✕固定工位相机难以覆盖全产线巡检
机器人方案
- ✓柔性装配:螺纹、孔轴、连接器插接与零件定位拼接
- ✓柔性上下料 + 视觉检验:搬运与质检一体化
- ✓质量巡检机器人:移动载体延伸检测覆盖
流程
执行流程
01
视觉引导
三维空间识别与定位
02
力觉补偿
应对公差与接触瞬态
03
自适应执行
收敛到位与工艺确认
04
在线检验
视觉模型实时检测
视觉引导 → 力觉补偿 → 自适应执行 → 在线检验,全流程柔顺可控。
核心能力
核心能力
01
柔性装配
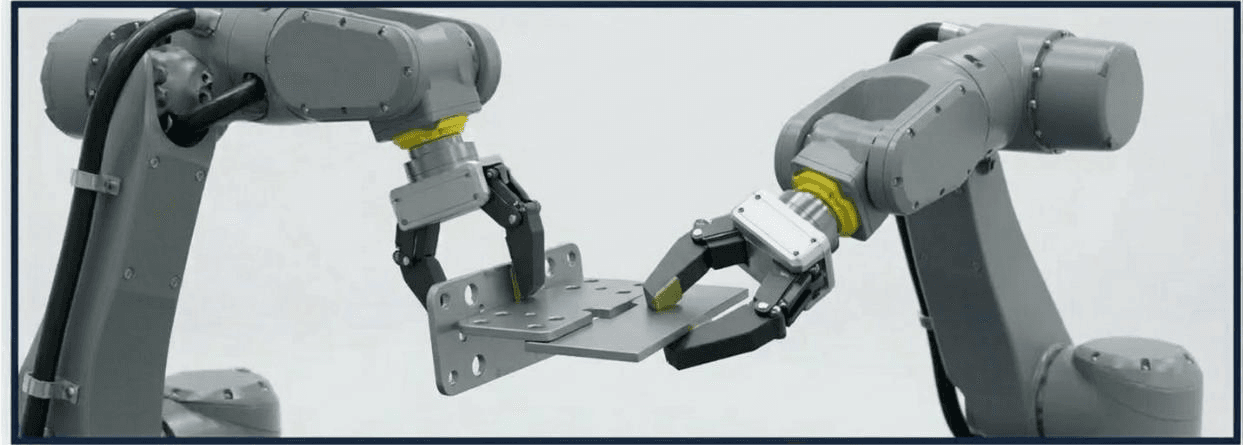
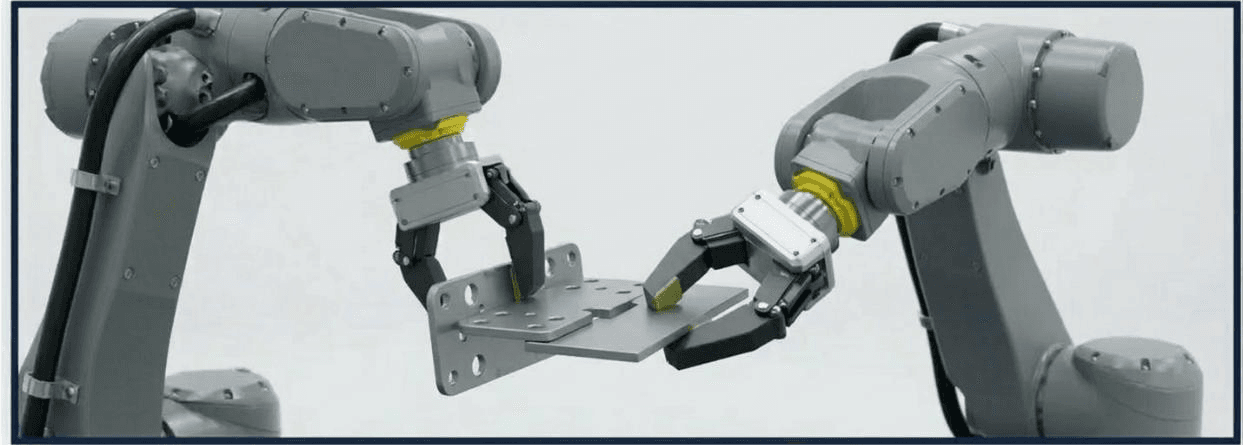
螺纹装配(螺纹对正与扭矩收敛)、孔轴装配(应对公差与接触瞬态)、连接器插接(盲插与力觉反馈)、零件定位拼接(三维空间视觉识别及感知融合精准定位)。
02
柔性上下料 + 视觉检验
将柔性上下料与视觉检验集成为一体化工位,在完成物料搬运的同时实现外观在线检验。
03
质量巡检
移动式巡检执行单元,自主完成工位间巡检、关键部位外观检查与质量异常上报。
ROBOT TYPES
机器人产品矩阵
柔性装配机器人
以力觉反馈与三维视觉识别为核心,应对公差与接触瞬态:支持螺纹装配(螺纹对正与扭矩收敛)、孔轴装配(柔顺找正)、连接器插接(盲插与力觉反馈)与零件定位拼接,装配过程柔顺可控,显著降低装配损伤并提升一次合格率。
柔性上下料机器人 + 视觉检验
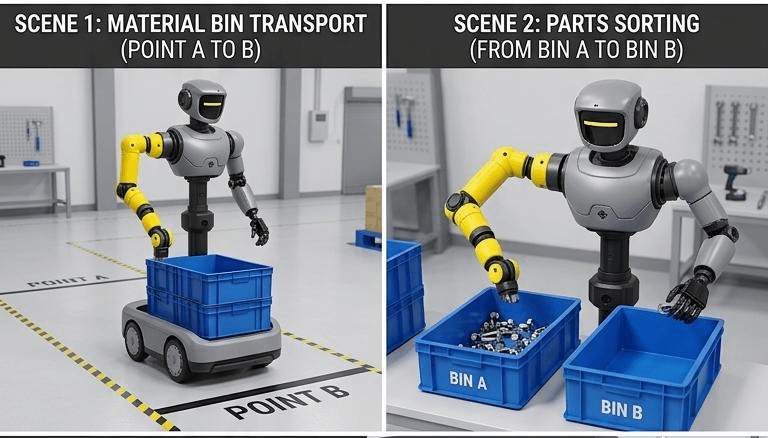
将柔性上下料与在线视觉检验集成为一体化工位:机械臂完成多品种物料的抓取、搬运与码放,同时以视觉模型在节拍内完成外观初检与缺陷判定,搬运与质检一气呵成,解决上下料与检验分属不同工位导致的节拍错配。
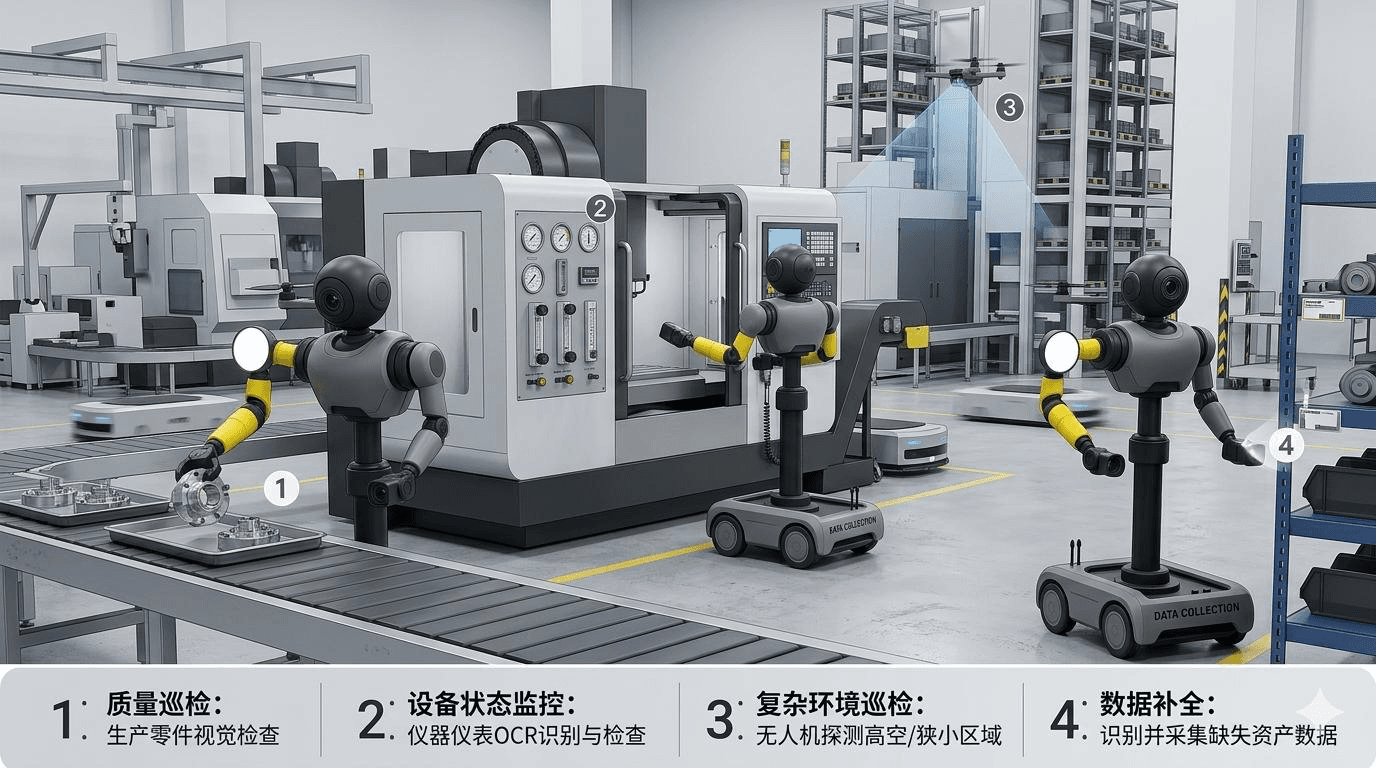
质量巡检机器人
移动式巡检执行单元,搭载视觉感知自主完成工位间移动、关键部位外观检查与质量异常上报,替代固定工位相机与人工点巡检,补齐产线盲区,让质量巡检覆盖全车间。
适用场景
典型应用场景
电机与传动装配
螺纹紧固与孔轴配合工序的柔顺化、自动化执行。
电池/3C 产线上下料
多品种物料柔性搬运与外观初检一体化。
车间定期巡检
替代人工点巡检,标准化执行外观与状态检查。
核心价值
柔顺可靠
力觉+视觉融合提升装配合格率与一致性。
快速换型
柔顺自适应大幅降低换型与调试成本。
覆盖延伸
移动巡检补齐固定工位盲区。